遠隔操作の際、車体の向きを知ることはとても重要です。 ジャイロセンサーは相対的な向きですので、現在の方位を得るためにコンパスモジュールは搭載したいデバイスです。 また、応答速度や安定性が高ければ、旋回動作にもコンパスを使用することを検討したいと思います。

HMC6352 ディジタルコンパスモジュール
HMC6352 ディジタルコンパスモジュールは、磁気の測定値ではなく、方位として出力するデバイスですので、ホスト側の負荷も軽減できそうです。
接続はI2Cですので、4線でOKです。 電源は3.3Vを使用しました。
スレーブアドレスは、21hで認識しています。
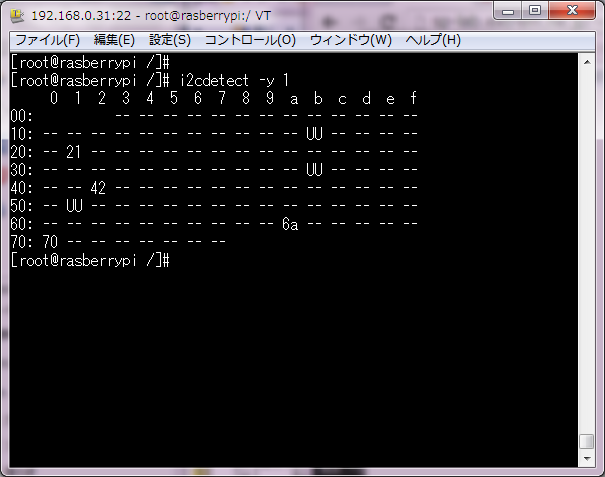
HMC6352には、計測モードが3種類ありますが、デフォルトのStandbyモードで試してみます。
i2cset -y 1 0x21 0x57 //ウェイクアップ
i2cset -y 1 0x21 0x41 //読み出しコマンド”A”
i2cget -y 1 0x21 0x43 w //読み出し
あとは、コマンドA、読み出し を、繰り返す毎に数値が得られます。 PHPで、テストスクリプトを作成しました。
<?php
//HMC6352 コンパスモジュール testプログラム

exec("i2cset -y 1 0x21 0x57");		// ウェイクアップ

exec("i2cset -y 1 0x21 0x43");		//キャリブレーション開始
echo "キャリブレーションを実施して下さい。\n";
$input = fgets(STDIN,4096);			//キー入力待ち
exec("i2cset -y 1 0x21 0x45");		//キャリブレーション終了

while (1){
	exec("i2cset -y 1 0x21 0x41");	//読み出しコマンド"A"
	$cmp = exec("i2cget -y 1 0x21 0x43 w");	// 読み込み
	$cmp = hexdec(substr($cmp,-2).substr($cmp,2,2)) / 10;

	printf("方位 %.1f 度\n", $cmp);

	sleep(1);
}
?>
キャリブレーション実施待ちのフローは、はじめはなっかたのですが、キャリブレーションを行わないと数値が全く安定しません。 データシートには、2回転を20秒以上実施とあります。 実際には、1回転行えば、ほぼ、安定した計測値が得られますが、サーボや走行用モーターの動作中は数値が不安定になります。
モジュールの取り付け位置を、サーボやモーターから、離す必要がありますね。 絶対方位の取得は魅力なのですが、現状ではモーター動作時に旋回制御センサーとしての役割を担うことは厳しそうです。
関連記事
 サウンド機能の追加とインターネットラジオの受信 アラートを発報するために赤色LEDを4ヶ所に配置し、回転発光、フラシュ発光ができるようになりました。 これにあわせ、サイレン音を発生させる […]
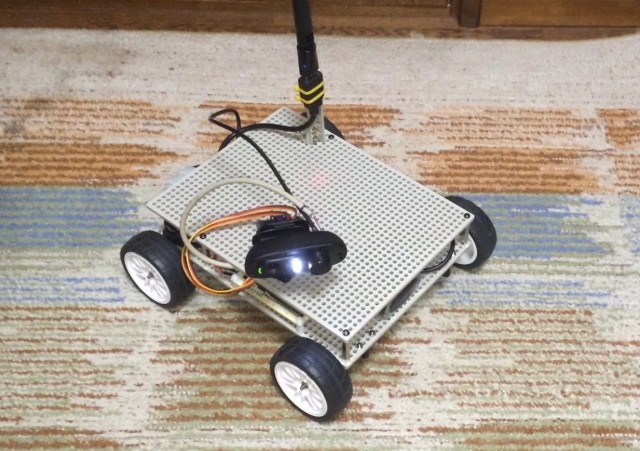 View Direction Rotation Control System ハウスローバーを無線LAN経由でコントロールする場合、webカメラの映像や命令には遅延が生じます。直進の場合は距離センサーのデータを参考に […]
 Raspberry Pi 2 の誘惑 省電力を必要としているハウスローバーでは、本来、modelA+やB+への切り替えが良いのでしょうが、高性能への誘惑を断ち切れず、RasPi […]
 リアルタイムクロック RTC-8564NB で起動する ESAの彗星探査機「フィラエ」が電力喪失、スリープモードに移行
探査機にとって電力は命です。 フィラエは太陽光パネルに光が当たれば、復活の […]
 ハウスローバーのハードウェア仕様 ハウスローバーのブロック図です。
インターフェース基板には、モータードライバ、ジャイロセンサー、RTC […]
 2016年の製作計画 謹賀新年。
昨年の年頭にも開発計画を立て、8割位は実行できたと思います。 年末には駆け込みで新型シャーシの製作も行いました。 総括とし […]