ロボットの移動量測定には、フォトインタラプタなどによる車輪の回転量計測や加速度センサー等によるものなどがありますが、非接触で移動量を検出する身近で安価なアレが使用できないかと思い立ち実験してみました。
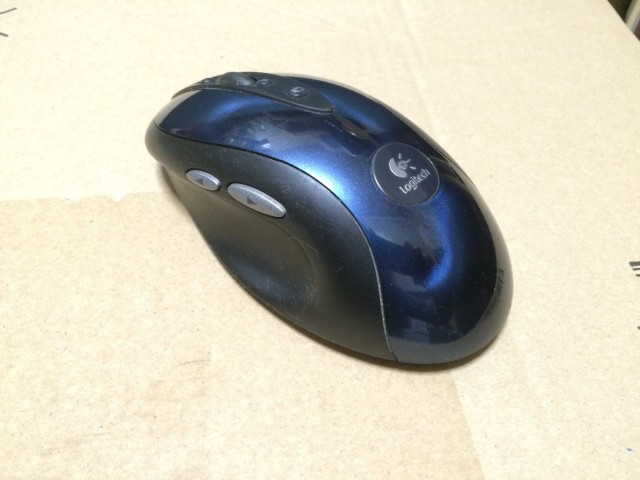
これです。 ロジテック光学マウスMX510。 2、3年使い込んだ現役引退物ですので、結構古いです。
光学マウスはその性質上、マウスの底面から3ミリ程度までしか反応しないように設計されています。 そこで、センサー部に別のレンズを使用して反応距離を伸ばそうという試みです。
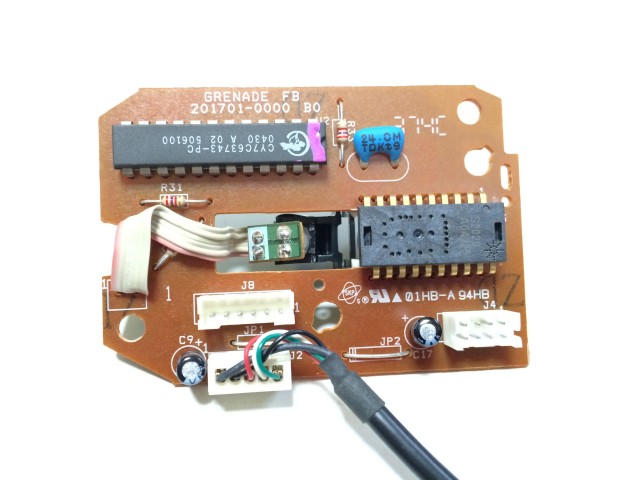
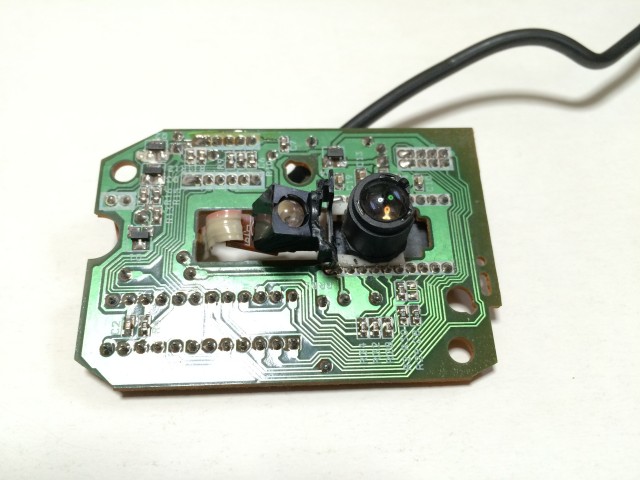
レンズと言っても適当なものがなく、古いデジカメから取り外しセンサー部に取り付け、位置や距離を試行錯誤。
なんとか、レンズ面から30ミリの距離で床面の移動を検知出来る状態になりました。
実装するとすれば、こんな感じでしょうか。


なんとか、使い物になりそうな感じですが、床面との距離には敏感で、焦点深度4ミリといったところでしょうか。 凹凸のある路面では厳しいかな…。
光源や光学系の性能次第ですね。
光学センサーを用いた移動ロボット用位置推定システムについて、東北大学の方が論文を書かれていました。
http://www.astro.mech.tohoku.ac.jp/~keiji/papers/pdf/2010-Robomec-IN-online.pdf
安価なセンサーだからといっても、移動ロボット用として信頼性を上げるのは簡単なことではなさそうです。
関連記事
 加速度センサーで距離を推定する ハウスローバーにとって、走行距離の計測は重要な項目です。 最も基本的な方法は、車輪の回転を検知することですが、車輪のスリップや障害物の影響 […]
 2016年の製作計画 謹賀新年。
昨年の年頭にも開発計画を立て、8割位は実行できたと思います。 年末には駆け込みで新型シャーシの製作も行いました。 総括とし […]
 2015年のロードマップ 迎春。
ハウスローバーの製作は、「きままに」 […]
 Webコントロールをバージョンアップ 試作版のまま使用してきたコントロール用Webページですが、機能や表示すべき項目が決まってきましたので、この辺りできちんと(?)作りこんでみ […]
 Raspberry Pi 2 の誘惑 省電力を必要としているハウスローバーでは、本来、modelA+やB+への切り替えが良いのでしょうが、高性能への誘惑を断ち切れず、RasPi […]
 ロボット探査車の製作 気ままに製作中のロボット探査車。 作業中は記録に残すことを忘れてしまうので、以前の実験結果などが残っていません。 ドキュメントは、必要です […]